机器状态监测(MCM)系统与振动诊断方案
持续与巡检式机器状态监测系统,把振动、转速、温度转成可预警的健康数据。
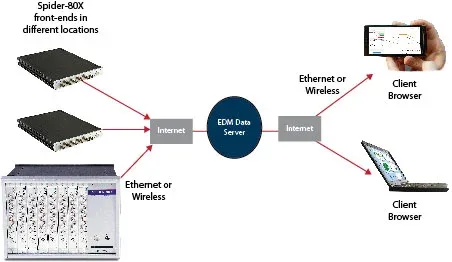
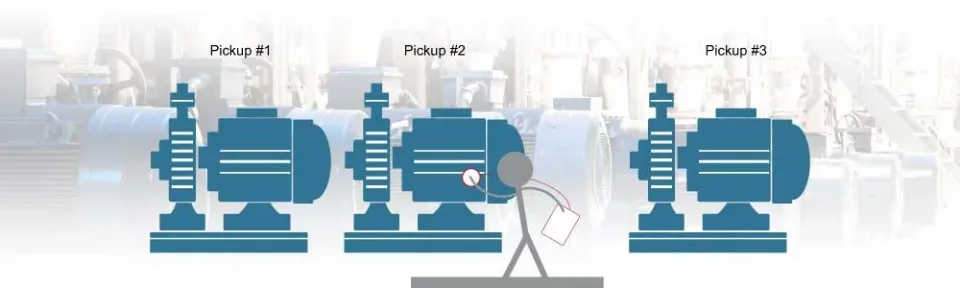
机器状态监测(MCM)解决同一个工程问题:在不停机、不拆机的前提下判断设备的健康程度,并在故障前预警。实施分两条路线:持续在线监测把传感器长期固定在测点上、前端按计划或事件触发采集并自动回传,适合风机、汽轮机、泵、压缩机等不可停机的关键机组;巡检式(Route-based)监测用一台手持分析仪沿预设路线逐点测量,投入低、灵活,适合一般设备与外部巡检,两路数据可汇入同一数据库统一趋势管理。选型看五点:测点规模、传感器类型、时间同步方式、报警与诊断、供电与防护。典型对象覆盖电机、泵、风机、齿轮箱、压缩机与汽轮机等旋转设备,并延伸至桥梁、轨道等结构,依据 ISO 20816、ISO 17359、ISO 7919、API 670 等标准。Crystal Instruments 用同一套 Spider/CoCo 平台覆盖两条路线:Spider-80X 前端动态范围 160 dBFS、单系统最多 128 通道,依托 IEEE 1588 与 EDM Cloud 远程监测;Ruby 无线传感器基于 ISA-100.11a 自组网、免布线部署上百测点;VDS 用 AI 与规则推理识别故障并给出处置建议。
本类共 9 个条目
点击型号查看参数、应用场景与对应标准。
参数对比
主要型号关键参数一览,横向滑动查看全部列。
| 型号 | 输入通道 | 采样率 | 动态范围 | 解调带宽 | 供电 | 通信接口 |
|---|---|---|---|---|---|---|
| Spider-80X MCM | 每前端 8 路 BNC | 102.4 kHz/通道 | 160 dBFS | — | 外部直流供电 | 100Base-T RJ45,支持 IEEE 1588 时间同步 |
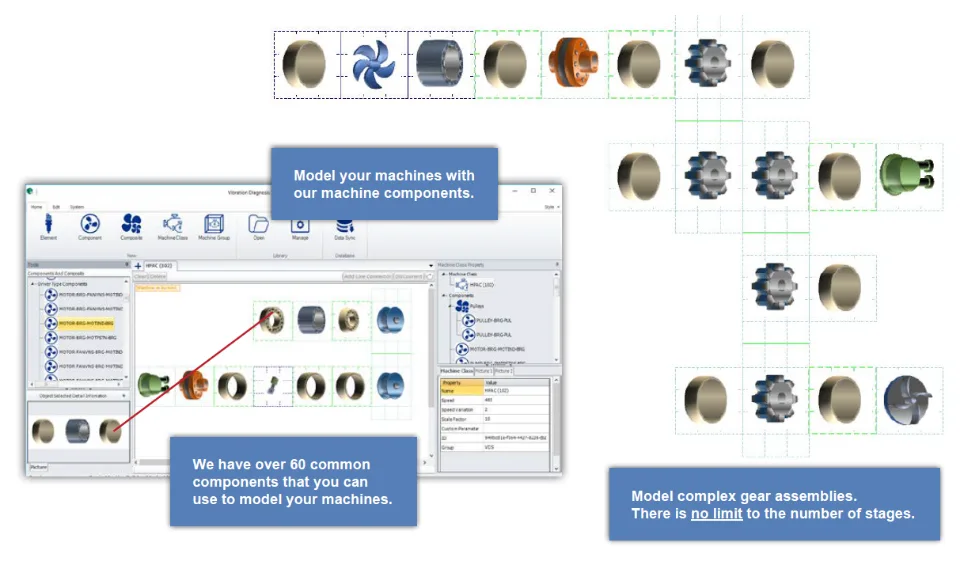
| VDS | 单轴、三轴,可选转速计 | — | — | 24 档,125 Hz–1.44 kHz 至 32 kHz–46.08 kHz | — | — |
左右滑动查看全部参数
选型要点
- 1
先定路线再定设备:不可停机的关键机组走在线监测(Spider 前端长期固定安装),一般设备与巡检服务走手持巡检(CoCo-70X 按路线逐点采集),两者数据可进同一数据库。
- 2
按测点数与通道数配:Spider-80X 单台前端 8 个模拟输入加 2 个键相通道,单系统最多 128 通道;测点稀疏时从单台 8 通道起步,后期按需增购前端级联扩容。
- 3
核对传感器接口与类型:必须支持 IEPE/ICP 加速度计、速度与位移传感器、键相/转速输入,并确认耦合方式(AC/DC、单端/差分、可选电荷)与温度通道。
- 4
看同步与授时能力:多前端系统必须支持 IEEE 1588 PTP 时间同步,否则跨测点相位不一致,阶次、瀑布图与轨道图将失去意义。
- 5
评估软件深度:是否需要报警限值与录波触发、邮件通知、机器学习辅助诊断与机器类平均基线,决定选 EDM-RCM 还是再加 VDS 诊断系统。
典型应用
- 电机、泵、风机、压缩机的持续在线振动监测与故障预警
- 齿轮箱、轴承的早期磨损识别(齿轮啮合频率、边频带、轴承特征频率)
- 汽轮机、燃气轮机等发电机组的状态监测与启停瞬态瀑布图分析
- 风力发电机组的振动与运行状态远程监测
- 桥梁、轨道沿线结构与隧道噪声等广义结构远程监测
- 设备运输途中的振动监测与冲击记录
- 电机转子、风机叶轮的现场动平衡(1 平面 / 2 平面)校正
关联标准
软件与服务
Crystal Instruments CoCo 路线式振动数据采集系统
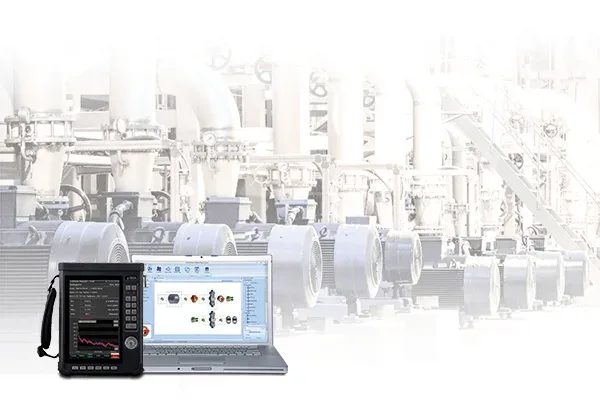
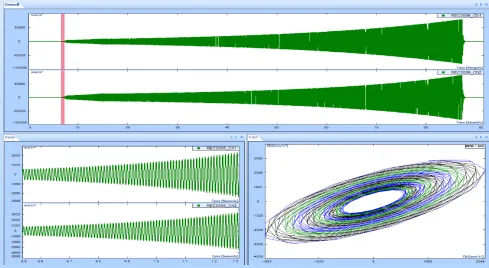
CoCo 手持分析仪配 EDM 软件的巡检式采集方案,支持 1/3 轴测点、现场转子动平衡与升降速阶次分析
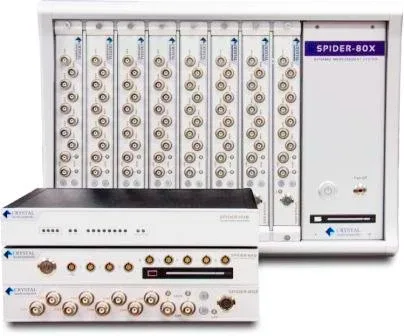
Crystal Instruments CoCo 与 Spider-80X 声振远程监测方案
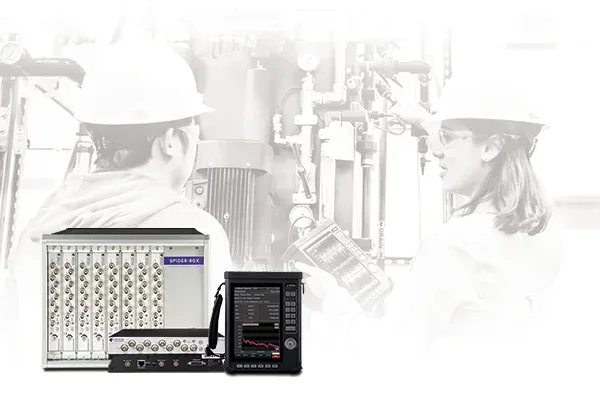
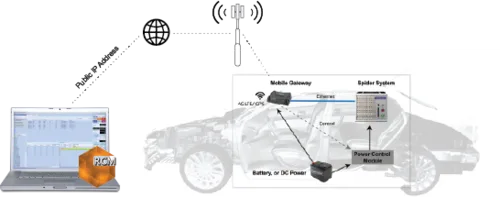
用一体化以太网 CoCo 或模块化 Spider-80X 替代笨重易损的 PC 架构,在偏远现场远程采集声音与振动并按条件自动报警
常见问题
机器状态监测系统和单次振动分析有什么区别?
单次振动分析是“体检”,拿分析仪到现场测一次出一张频谱图,判断当下有无异常;状态监测是“长期监护”,把同一测点的数据按周期或连续存进数据库,用趋势和基线变化判断设备在变好还是变坏。区别有三:一是连续性,在线系统 7×24 采集并自动回传,能捕捉启停、变载等瞬态;二是可比性,VDS 为每台机器建立机器类平均(基线),当前谱与基线偏离多少一目了然;三是自动预警,可设限值与录波触发,超标即发邮件。因此排查偶发故障、验证检修效果或管理多台关键设备时,要用状态监测系统而非单次测量。
在线监测和手持巡检(Route-based)到底该选哪个?
两者解决不同对象,经验做法是关键设备上在线、一般设备用手持。在线监测(如 Spider-80X 前端配 Ruby 无线传感器长期固定安装)适合不可停机、故障后果严重的机组——风机、汽轮机、压缩机、齿轮箱,能连续采集并自动录波报警。手持巡检(CoCo-70X 按预设路线逐点测量)适合设备多、单台价值一般的车间,一台仪器走一圈测几十个点,投入低、灵活,也适合第三方承包巡检。判断看三点:停机代价、故障发展速度、测点数量。若停机损失巨大或故障发展很快(如高速齿轮箱),别指望半月一次的巡检能抓到。
状态监测系统需要哪些传感器,测点怎么布置?
常用传感器包括加速度计(测高频冲击与齿轮轴承缺陷)、速度传感器(中频段评价整机振动)、位移/电涡流探头(测转轴相对轴承间隙)、键相/转速传感器(提供相位与转速基准)及轴承温度传感器。测点布置原则是靠近振源且刚性足够:电机测驱动端与非驱动端轴承座的水平、垂直、轴向三向;齿轮箱在输入输出轴轴承处布点。CoCo 支持 1 或 3 通道并在 Route 模式同屏,Spider-80X 每台前端 8 个模拟输入加 2 个键相通道,可按测点密度灵活组合。注意传感器安装方式(磁吸、粘接、螺接)会影响高频响应。
无线振动传感器和有线在线监测相比,可靠性和电池够用吗?
无线方案的核心价值是免布线与快速部署。以 Crystal Instruments Ruby 为例,它内置三轴传感器、ARM 处理器、24 位 ADC 与电池,基于 ISA-100.11a 工业无线协议组建自组织多跳网状网络,可部署数百测点。传感器绝大多数时间处于深度睡眠,用标准 D 型电池可用约 2 年;采集与发送可分别排程,如每周测一次、每月发一次。精度上 Ruby 频率上限 6.5 kHz,噪声底低于 100 µg/√Hz,Z 向容差优于 ±1 dB。极高采样率或严格相位场合仍建议有线。
振动报警阈值该怎么定,依据什么?
阈值不能拍脑袋,通常分三层。第一层依据标准:ISO 20816 对不同机组类型与功率给出振动烈度(速度 RMS)评价区间;ISO 7919 用于转轴振动。第二层依据基线:VDS 为每台机器建立平均基线,常用“基线均值加 1 倍标准差”作为偏离判据。第三层依据故障特征频率:齿轮啮合频率、轴承内外圈与滚动体特征频率、倍频与边频带的幅值上升趋势往往比总振级更早报警。工程上把总振级限值用于保护、把特征频率趋势用于预警,均在 EDM-RCM 或 VDS 中按信号、按测点配置,并随检修状态定期复核。
状态监测用的分析仪和数据采集前端多久校准一次?
建议一年一次,与计量惯例一致,并保留校准证书以满足质量体系与客户审核。需校准的是仪器的幅值精度与频率精度——它们直接决定振动烈度、频谱幅值是否可信,进而影响报警阈值判断。Crystal Instruments 的 CoCo 手持分析仪、Spider 采集前端均提供原厂校准与维修,可由代理协助送检或返厂。注意传感器(加速度计)也应一并校准,长期在线安装的测点尤其如此;更换传感器后需在软件中更新灵敏度值。对安全相关或受监管的机组,应按企业计量计划缩短周期,并在检修后重建基线。
先说清楚你要过的标准,再谈设备
把测试对象、要满足的标准和实验室条件告诉我们,一个工作日内给出选型建议与配置清单。